學習 / 實作
具身智能實踐(一):在 MuJoCo 中抓起方塊,再故意抓偏
具身智慧 / 探索 · 實作教程
用真實物理接觸完成一次抓取放置,再對照0、25、50 mm目標偏移,保存視頻、狀態軌跡和明確的成功判定。
瀏覽統計暫不可用
本文目錄 11
讓一個物體在畫面里移動并不難。更值得弄明白的是:它為什么移動?夾爪有沒有真正接觸方塊?發出了正確的動作,任務為什么仍然會失敗?
這次從一個小而完整的物理任務開始:讓夾爪抓起紅色方塊,搬到藍色盒子上方,松手,并確認方塊落定。然后只改一個條件——拾取目標向右偏25 mm或50 mm——觀察相同程序會發生什么。
實際運行范圍
實驗於北京時間2026-09-28在本機使用 MuJoCo 3.3.7 執行。使用教學級笛卡爾夾爪,不是商用機械臂;沒有真實硬件、視覺識別、LLM規劃、ROS2或策略訓練。它是具身學習的控制與數據基礎練習,不是“已經訓練出了具身智能”。
1. 先看真正發生過的過程
下面是無偏移組的第一回合原始仿真畫面,約9.2秒。點擊播放才加載視頻,沒有自動播放。
文字替代:夾爪張開并下降到紅色方塊兩側,閉合后把方塊抬離地面;搬運到藍色盒子上方,下降、松手,再上退,方塊留在盒內。視頻無音軌。
下載原始視頻 · 獨立工程與復現說明 · 九次回合的完整證據
視頻只是觀察入口。成功與否由保存的狀態和規則判斷,不能只看“好像抓起來了”。
2. 為什么第一課不用復雜機械臂?
本例的夾爪有五個可控制關節:
- x、y、z三個平移關節,讓夾爪在世界中移動。
- 左、右兩個夾指關節,向中間閉合。
這種結構常稱為笛卡爾或直角坐標機構。它讓“向右移動2厘米”可以直接對應一個平移關節目標,暫時省去多關節機械臂的逆運動學。
代價也很明確:這個模型沒有真實機械臂的關節耦合、自碰撞、線纜、傳動與工作空間限制,不能拿它證明真機抓取性能。我們用這個簡化換來的是,第一輪可以把注意力放在動作、物理接觸、觀察和成功定義上。
場景中紅色方塊邊長40 mm、質量0.05 kg;藍盒底板表面在z=0.006 m,方塊落定后中心約在z=0.026 m。方塊有自由關節,會受重力和接觸影響。程序沒有把方塊焊到夾爪上,也沒有在搬運過程中改寫它的位置。
3. 從 Java 調接口,換到仿真循環
你已經熟悉“構造請求 → 發送 → 讀取響應”。仿真中也需要明確輸入與輸出,但動作會改變下一時刻的環境:
控制目标 → 执行器施力 → 物理步进 → 新状态
   ↑                                ↓
   └──────── 下一步控制与记录 ────────┘
這里先區分三個概念:
| 概念 | 本例里的具體內容 | 容易混淆的地方 |
|---|---|---|
| 狀態 state | 關節位置/速度、方塊位置、接觸 | 模擬器內部可以直接讀取,不代表真機傳感器都能知道 |
| 觀測 observation | 本次記錄選取的位置、速度、接觸和畫面 | 是狀態的一部分或變換,不等于完整世界 |
| 動作 action | x/y/z及兩指的位置目標 | 不是“把方塊坐標直接設為終點” |
本輪直接讀模擬器狀態,沒有從相機圖像中識別方塊。把這一步叫“視覺感知成功”就會越過證據范圍。
MuJoCo 的 MjModel 保存模型配置,MjData 保存運行狀態。核心循環的意思是:
data.ctrl[:] = [
    target_x,
    target_y,
    target_z - 0.16,
    grip_target,
    grip_target,
]
mujoco.mj_step(model, data)
mujoco.mj_forward(model, data)

cube = data.body("cube").xpos.copy()
hand = data.site("grip_center").xpos.copy()
mj_step 推進動力學;隨后刷新派生量,使記錄的世界坐標與本次步進后的 qpos 對齊。copy() 很關鍵:保存數組引用可能讓過去的觀測隨下一次步進一起改變。
4. 為什么 z 目標要減0.16?
場景把夾爪父級位置設在世界高度0.16 m。它的z關節位移是相對這個基點的量:
夹爪世界高度 = 基点高度 + z关节位移
0.024 m      = 0.160 m + (-0.136 m)
想讓夾爪中心下降到0.024 m,應給z執行器 -0.136,不是 0.024。后者會讓夾爪往更高處走。
本例約定世界系+z向上,長度單位全部是米。兩個夾指雖然都接收正的閉合量,軸方向卻相反:左指沿+x移動,右指沿−x移動,才能相向靠近。
這就是讀具身代碼時應優先問的三個問題:數字是什么單位?屬于哪個坐標系?表示位置、位移還是力?
位置執行器接收關節目標,通過模型里的增益與阻尼產生作用力;目標和實際位置可以不同。能設置目標,不意味著環境一定實現了目標。
5. 九個階段構成一個回合
高層控制使用事先固定的階段時間表:
| 階段 | 時長 | 目標 |
|---|---|---|
| approach | 1.0 s | 張開夾爪,移動到拾取點上方 |
| descend | 1.0 s | 降到方塊兩側 |
| close | 0.8 s | 兩指閉合 |
| lift | 1.2 s | 抬到0.18 m |
| transfer | 1.5 s | 平移到藍盒上方 |
| lower | 1.0 s | 降到0.04 m |
| release | 0.7 s | 松開夾指 |
| retreat | 1.0 s | 夾爪上退 |
| settle | 1.0 s | 等待方塊落定并觀察 |
階段之間用平滑插值過渡目標,減少位置指令突然跳變。這里沒有訓練得到的策略。
關節執行器有位置回饋,但高層階段表沒有“沒抓住就再試”的閉環。因此偏移組會出現空夾爪繼續走完搬運流程:控制程序執行完了,任務卻沒有完成。這兩個事實可以同時成立。
6. 在運行前定義什么叫成功
本例把成功拆成一段歷史條件和一段最終條件:
- 方塊中心曾經高于0.10 m,確認確實離開了地面。
- 最后0.5秒的所有記錄中,方塊x、y分別距盒中心小于0.045 m。
- 同一段記錄中,方塊中心z距0.026 m小于0.006 m。
- 線速度小于0.02 m/s。
- 夾指與方塊無接觸。
- 沒有 MuJoCo 警告或非有限狀態。
最后的條件每20 ms記錄一次,因此是采樣窗口上的判定,不宣稱連續時間絕無瞬間接觸。盒內判斷使用保守的中心位置容差,未實現適用于任意旋轉物體的完整幾何包含測試。
為什么這么麻煩?只看高度可能把“抬起來但一直夾著”算成功;只看盒內位置又可能把“初始就放在盒里”算成功。測試專門覆蓋這兩種誤判。
7. 固定其他條件,只改拾取偏移
三組的拾取目標x偏移分別為0、25、50 mm,方塊位置和盒子位置不變。放置目標始終相同。場景、摩擦、質量、執行器、時間表與成功規則保持一致。
每組運行三次,初始狀態完全相同,沒有隨機擾動。三次相同結果說明這一設置下可以重復運行,不是三個獨立隨機樣本,也不構成通用抓取成功率。
物理步長2 ms,即500 Hz;每10步記錄一次狀態,即50 Hz;視頻25 FPS。每回合9.2秒,包含460條采樣軌跡。
8. 真正觀察到了什么
以下來自正式記錄v2,每組展示第一回合數值;同組另外兩回合結果相同:
| 拾取偏移 | 是否抬過0.10 m | 最終方塊到盒中心XY距離 | 滿足全部成功條件的回合 |
|---|---|---|---|
| 0 mm | 是 | 0.673 mm | 3 / 3 |
| 25 mm | 否 | 260.337 mm | 0 / 3 |
| 50 mm | 否 | 262.063 mm | 0 / 3 |
這里的XY距離是方塊到盒子中心的距離,不是夾爪定位誤差,更不是商用機械臂的重復定位精度。0.673 mm只能描述這個教學場景的這組運行。
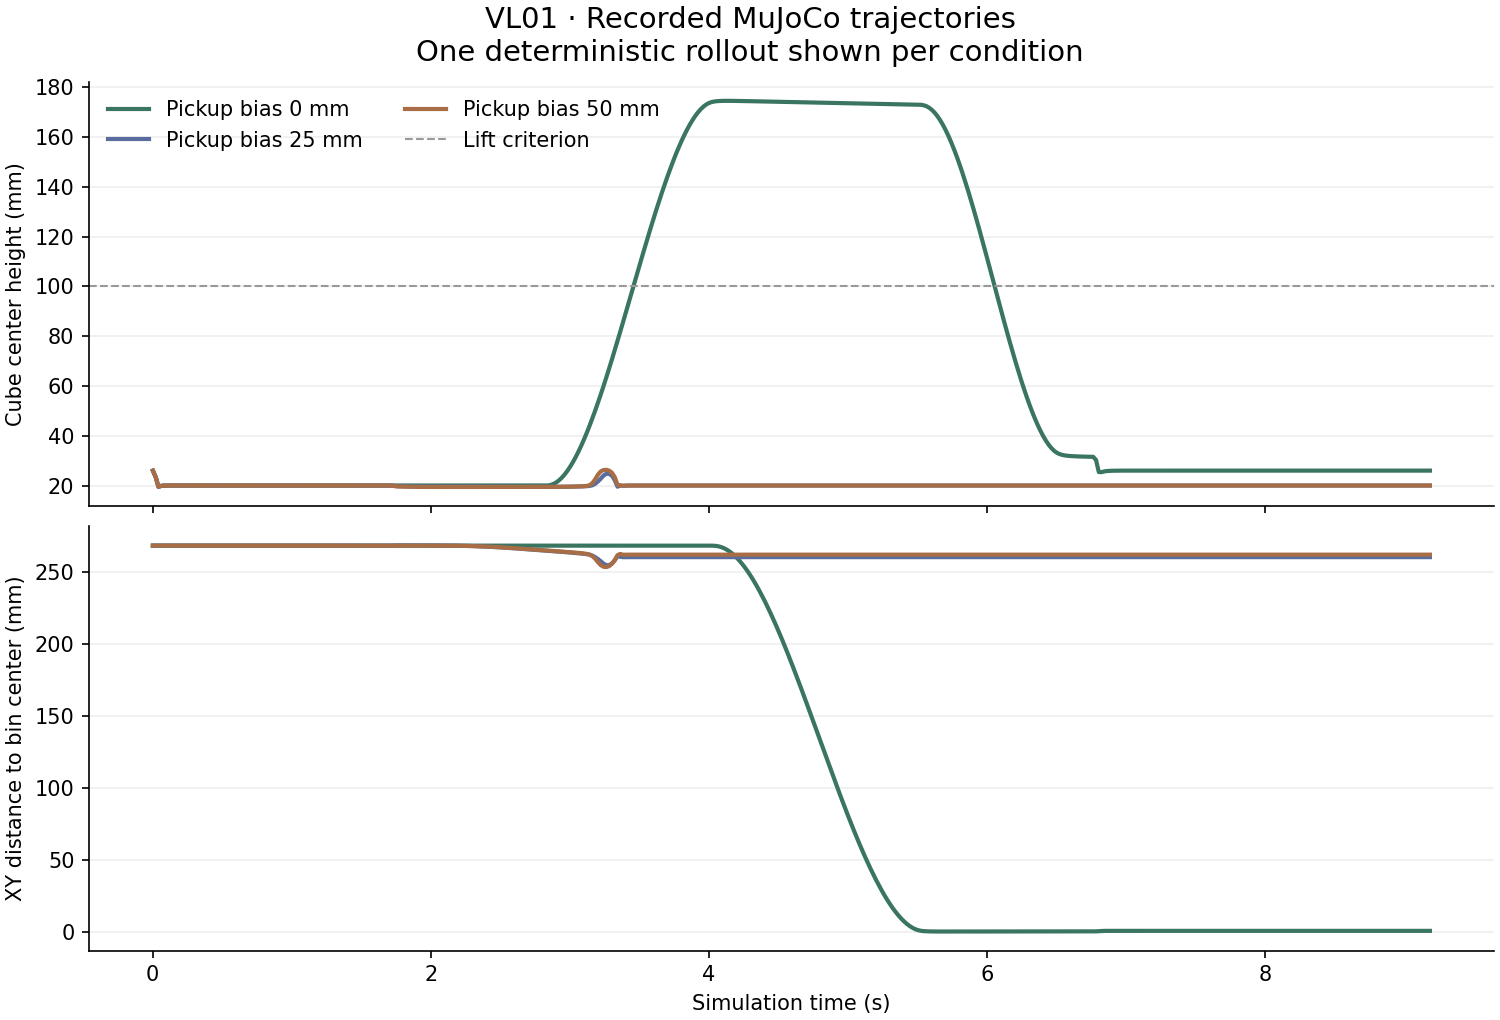
上圖由保存的CSV生成,每組畫一回合。上半圖看方塊有沒有被抬起,下半圖看它有沒有靠近盒中心。它們合在一起,比只看夾爪運動更接近任務結果。圖表仍不能取代松手、落定等其他條件。
25 mm偏移組的對應過程:
文字替代:下降位置偏向一側,方塊發生小幅移動;夾爪上抬時沒有帶走方塊,之后仍按固定時間表移動到藍盒并松手。方塊留在原區域,任務失敗。視頻無音軌。
觀察是“方塊沒有抬起”。結合場景和接觸記錄,可以進一步研究偏移如何改變夾持,但不能僅憑一次失敗就斷言所有機器人在25 mm偏差下都會失敗。本輪也沒有測出“最大容錯偏移”,因為只運行了三個離散點。
9. 在自己的電腦上復現
已驗證環境:Windows x64、Python 3.12、MuJoCo 3.3.7。先進入獨立倉庫:
git clone https://github.com/VirtualSelect/hohoo-embodied-agent.git
cd hohoo-embodied-agent
git checkout 17144c47a2294f157420946b15f78c49d8d17dd5
python -m venv .venv
.\.venv\Scripts\python.exe -m pip install -r requirements-lock.txt
先跑契約測試,再運行實驗:
.\.venv\Scripts\python.exe -m unittest discover -s experiments/vl01_pick_place -p test_contract.py
.\.venv\Scripts\python.exe experiments/vl01_pick_place/run.py --out outputs/my-first-run --render
.\.venv\Scripts\python.exe experiments/vl01_pick_place/analyze.py outputs/my-first-run
沒有可用OpenGL環境時,可以先去掉 --render,驗證物理與軌跡部分。Linux/macOS需要調整虛擬環境解釋器路徑,本輪沒有在這些系統實測。
輸出目錄必須不存在,程序拒絕覆蓋舊證據。安裝之后不需要模型API,也不下載訓練權重。單次運行會生成:
| 產物 | 作用 |
|---|---|
| manifest.json / protocol.json | 版本、實際代碼提交、文件哈希和固定協議 |
| trajectory.csv | 帶階段、動作目標、物體/夾爪位置、速度和接觸的50Hz記錄 |
| states.jsonl | 保存的qpos、qvel、ctrl,可獨立重放 |
| events.json | 各階段開始時間與目標 |
| summary.json | 本回合結果與失敗類型 |
| episode.mp4 / 階段PNG | 每組第一回合的實際畫面 |
| audit.json / trajectories.png | 從保存軌跡復核結果并生成圖表 |
高度峰值在500Hz運行循環中計算,圖像來自50Hz采樣;不要把兩者的小數位當作完全相同精度。
需要回看保存的軌跡時:
.\.venv\Scripts\python.exe experiments/vl01_pick_place/replay.py evidence/vl01-20260928-v2/bias-000mm-run-1/states.jsonl --out outputs/replay.mp4這次渲染讀取已經保存的狀態,屬于重放,不是額外一次策略實驗。
10. 這次完成了什么,下一次驗證什么?
已經完成:一個能實際運行的仿真場景、一個固定控制器、九次回合記錄、失敗對照、視頻與可重放軌跡。它復用已有VL01,不再創建一份同名實驗規劃。
尚未完成:視覺定位、狀態估計、失敗后重新規劃、ROS2、真實機械臂、數據集訓練和Sim2Real。整個VL01路線和M4/M5不因這個最小案例自動變成“全部完成”。
下一次最值得驗證的改動是:在lift結束后檢查方塊是否真的抬起;如果沒有,就停止搬運并報告失敗。 先讓高層控制使用已經能讀取的回饋,再討論更復雜的智能。
自檢:把夾爪的位置直接設成目標,是不是就完成了控制?
還沒有。目標、實際夾爪位置和方塊狀態是三個不同的量。本例修改的是執行器目標,物體通過接觸和動力學運動,成功還要根據任務條件獨立判定。
自檢:為什么這次可以不調用大模型?
這個固定任務可以用明確的階段程序完成。先驗證動作、觀測和物理執行邊界,后面再讓模型選擇任務或工具。使用了模擬器本身不等于訓練了智能策略。
參考資料
- MuJoCo 3.3.7 建模說明:用于核對MJCF、局部坐標和關節模型。
- MuJoCo Python接口:MjModel/MjData、步進、數組引用與渲染接口。
- 本次場景、協議及程序:本文數值與限制以固定版本和原始記錄為準。
動手試試 · 真實實驗對照
按需展開,在瀏覽器裡探索。 直達此實驗 ↗
寫給未來的自己合上文章前,留下一點自己的理解。
你的私人學習便箋,只存在目前瀏覽器,不會上傳或公開。清理瀏覽器資料會遺失,請匯出留存。三種語言共用這篇文章的便箋。
目前學習位置
探索 / 具身智能
- ○ Embodied Benchmark · 已規劃
- ○ MuJoCo 首次抓取与偏差对照
繼續探索
繼續探索
接下來,走哪條路?
- OpenVLA 程式碼導讀:圖像和一句指令,怎樣變成機器人動作? →
沿著 processor、視覺投影、動作 Token 與反正規化追蹤一次推理,重點檢查動作單位、邊界索引和部署介面。
依據文章關聯與同主題已發布內容整理,不使用隨機推薦。