

學習 / 實作
具身智能實踐(十四):方塊落進盒子,就能宣布任務完成嗎?
具身智慧 / 探索 · 工程案例
8條MuJoCo軌跡、三個旁路判定器與真實回放,區分歷史放置、當前證據和恢復流程中的完成資格。
這篇之後,已經有了哪些結果?
保留本文發表時的結論與下一步構想;以下是已發布的後續內容,不代表所有侷限皆已解決。
繼續探索
繼續探索
瀏覽統計暫不可用
本文目錄 12
從乾淨環境重現 · 本篇固定版本
以下為 Windows PowerShell,Python 3.12。使用新目錄;不要在有未儲存改動的工程裡切換版本。每篇固定提交不同,首篇的舊提交不包含後續實驗。
git clone https://github.com/VirtualSelect/hohoo-embodied-agent.git hohoo-embodied-agent-study
cd hohoo-embodied-agent-study
git checkout 9800095689ce3893f9e7a6ec681355e76c6fcff6
python -m venv .venv
$py = '.\.venv\Scripts\python.exe'
& $py -m pip install -r requirements-lock.txt
& $py experiments/vl01_qualified_completion/run.py --out outputs/my-run
& $py experiments/vl01_qualified_completion/audit.py outputs/my-run
預期得到原始軌跡、摘要與稽核結果。請使用新的輸出目錄,避免覆蓋舊結果;不同實驗對既有目錄的處理並不相同。E8–E10 共用一組實驗入口。以上指令不呼叫模型;先執行數值部分,影片回放依正文單獨執行。
排錯:找不到實驗目錄先核對提交;匯入失敗檢查解譯器與安裝環境;OpenGL 錯誤僅影響需要渲染的步驟。Linux/macOS 將解譯器替換為 .venv/bin/python,尚未在這些平台複測。
查看本篇固定程式碼 ↗上一輪下降階段恢復留下了一個容易誤判的結果:控制器已經終止,方塊卻落進了盒子。如果只截取最後一幀,這看起來像一次成功放置。
這一輪把“完成”接回整個執行過程。核心問題是:物理目標滿足過、當前仍滿足、控制器有資格宣布完成,是否應該用同一個布林值表示?
先看最有區分度的案例
在下降鬆爪條件中,方塊於 6.102s 滿足持續放置證據;控制器於 6.442s 因重新驗收超時進入 ABORTED。12s 時方塊仍在目標區域,但計畫中的釋放流程沒有正常執行。
因此三個讀值分別為:
曾滿足物理放置:true
當前物理放置:  VALID
有資格的完成:  ABORTED,且沒有完成時間
不是把物理成功改寫成失敗,而是保留它回答的問題:物體在哪里,與任務是如何走到這裡的,是兩條不同證據。
把模組接起來:動作狀態與完成狀態並行
接近 → 閉爪 → 抬起 → 搬運 → 下降 → 釋放
                 │       │       │
                 └── 階段契約監測 ─┘
                         ↓ 異常
          暫停 → 預算內重新驗收 → 重建剩餘路徑
                         └ 預算耗盡 → ABORTED → 退出動作

每個控制週期另行觀察:
收到的觀測封包 → 新鮮度 → 物理放置 → 目前有效性
                                     +釋放意圖、未終止 → 完成資格
這是既有模組的職責關係,不是新增控制器。E7 的階段契約決定「目前階段要驗收什麼」;E10 的恢復預算決定「能等多久、重試幾次」;E13 的階段恢復連接兩者。E14 觀察器在旁路計算結果,不向執行器寫入動作。
ABORTED 是執行流程終態;VALID / INVALID / UNKNOWN 描述目前證據支持什麼;completed_at 保存歷史事件。它們可以同時取不同值,並不矛盾。
小練習:方塊仍在盒內,但最後一條觀測已過期,應顯示成功還是失敗?
物理真值可能仍滿足目標,但觀察器沒有新證據,應顯示 UNKNOWN。不能依舊封包繼續顯示 VALID,也不能斷言方塊已掉落。歷史時間可保留,下游須明確決定等待、暫停或進入退出流程。
2026-10-06 勘誤:目前實作尚不能保證的契約
複核固定程式碼後發現兩個可重現邊界,原八條零傳輸延遲軌跡不涵蓋它們:
- 過期檢查先於新封包處理。 E11 基類先算上一個封包的年齡。每 20ms 取樣、固定延遲 40ms、門檻 60ms 時,新封包本身未過期,但每次到達前舊封包剛好過期,視窗反覆清空,持續放置仍停在
VERIFYING。拒絕單次陳舊封包正確,不代表延遲連續流也正確。 - 釋放只有布林值,沒有釋放時間。 E14 無法拒絕「釋放前取樣、釋放後到達」的封包。2ms/tick 反例中,釋放於 tick 100,首包取樣於 90、到達於 100;tick 230 完成,最後證據取樣於 220。釋放後證據跨度僅 120 tick(240ms),小於規定的 125 tick(250ms)。
「不借用釋放前證據」是期望契約,不是目前程式碼的普遍保證。原 7.102s / 7.302s 等時間仍屬既有固定場景觀測;本輪未改寫舊軌跡或補跑物理實驗。重用前應分別修正接收處理順序與釋放時間邊界,補上延遲、重複、亂序及時間倒退回歸,不是調大單一門檻即可解決。
三個判定器觀察同一條軌跡
本輪重用 E13 的階段感知控制與 E11 的完成有效期。只增加旁路觀察器,不讓觀察器改變動作。
| 判定器 | 需要什麼 | 完成後是否繼續檢查 |
|---|---|---|
| 歷史物理放置 | 曾抬起,持續滿足位置、速度和接觸條件 | 不撤銷歷史事實 |
| 當前物理放置 | 相同物理條件與新鮮觀測 | 會進入 INVALID 或 UNKNOWN |
| 有資格的當前完成 | 當前物理證據,加正常釋放意圖與未終止的執行流程 | 會失效;ABORTED 是終態 |
這是 8 條物理軌跡,每條 3 個判定讀值,不能寫成 24 次獨立實驗。歷史判定直接保留物理觀察器是否曾有效,避免為了同一事實再維護一套物理規則。
怎樣定義“釋放過”
不能沿用“模擬時間超過 6.5s 就算釋放”。恢復會重建後續軌跡,正常釋放的時間可能隨之改變。
本輪只有當實際執行處於 running、當前動作階段為 release,且夾爪指令小於 0.005m 時,才記錄釋放意圖:
if gate.state == 'running' and phase == 'release' and target[3] < .005:
released = True這個標記來自下發指令,不是硬件確認,也不證明夾爪真的打開。物理接觸和穩定性仍要靠後續觀測驗收。抬起前提也來自收到的新鮮觀測,而不是直接讀取模擬真值替觀察器作弊。
終止處理則獨立於物理判斷:
if aborted or self.aborted:
    self.aborted = True
    self.start = None
    self.transition('ABORTED', now, 'controller-terminal')
    return
self.update(now, released, lifted, packet)
如果此前已經完成過,歷史時間仍保留;但當前狀態不能在終止後被新的“好觀測”重新變成成功。本次鬆爪案例此前並未取得完成資格,因此完成時間為空。
實驗設置與故障範圍
每回合 12s,MuJoCo 3.3.7 以 2ms 步長推進。每 20ms 發送一條觀測;證據超過或等於 60ms 未更新即過期。連續放置窗口為 250ms,受取樣間隔影響,本輪實際從第一條好觀測到確認需要 260ms。
物理謂詞繼續使用原場景:x、y 與盒心偏差小於 45mm;z 與 26mm 的偏差小於 6mm;速度小於 0.02m/s;接觸盒底,且不接觸左右夾指。最終物理驗收檢查最後 500ms,而完成觀察器使用收到的包。
| 條件 | 注入內容 |
|---|---|
| 正常 | 無故障 |
| 下降短暫缺測 | 5.6—5.84s 不發送觀測 |
| 下降鬆爪 | 5.6—5.84s 將夾爪命令改為打開 |
| 下降永久缺測 | 5.6s 後不再發送觀測 |
| 釋放後推動 | 8—8.08s 施加 x 方向 1N 外力 |
| 釋放後靜默 | 8—8.4s 不發送觀測 |
| 單條壞觀測 | 8.202s 把收到的 x 位置改為 0.5m,物理狀態不變 |
| 重放舊觀測 | 8—8.4s 重複發送 8s 前最後一個包,保留舊取樣時間 |
最終狀態揭示了哪些差別
| 條件 | 最終物理驗收 | 歷史放置 | 當前物理狀態 | 有資格的當前完成 |
|---|---|---|---|---|
| 正常 | 通過 | 是 | VALID | VALID |
| 下降短暫缺測 | 通過 | 是 | VALID | VALID |
| 下降鬆爪 | 通過 | 是 | VALID | ABORTED |
| 下降永久缺測 | 未通過 | 否 | UNKNOWN | ABORTED |
| 釋放後推動 | 未通過 | 是 | INVALID | INVALID |
| 釋放後靜默 | 通過 | 是 | VALID | VALID |
| 單條壞觀測 | 通過 | 是 | VALID | VALID |
| 重放舊觀測 | 通過 | 是 | VALID | VALID |
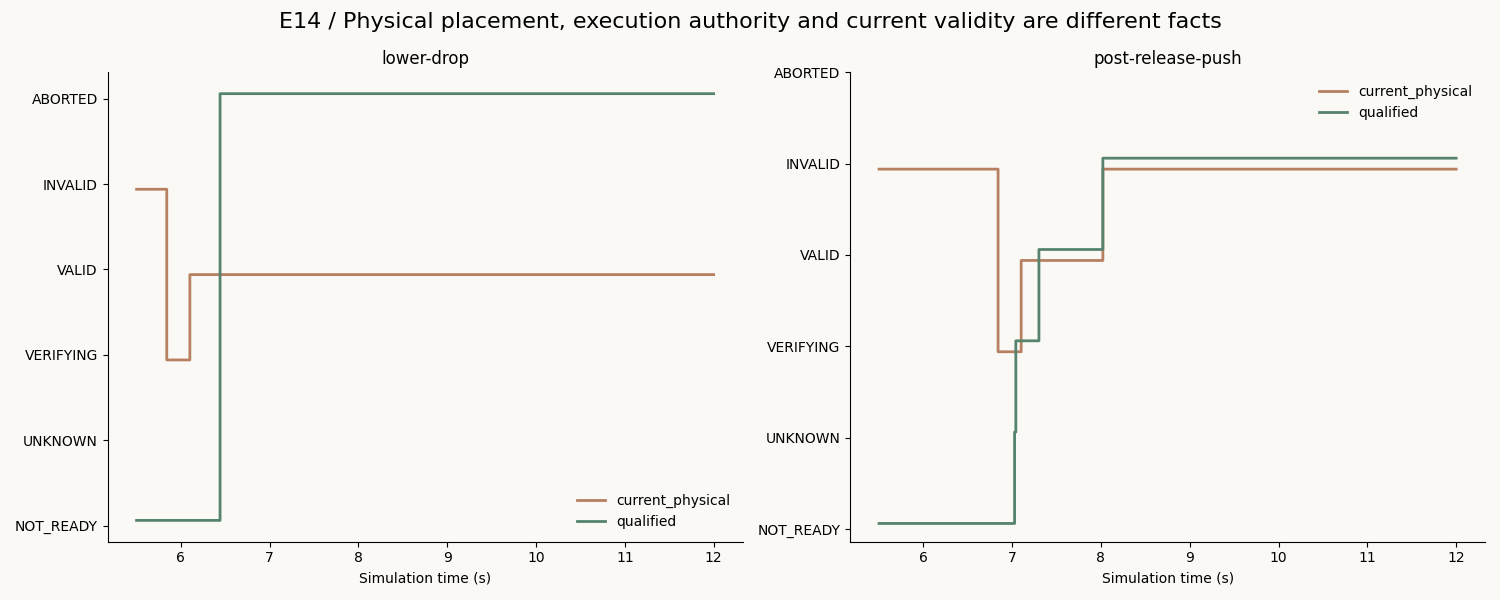
有兩種不同的誤讀:鬆爪組說明“當前物理有效”仍不足以代表正常任務完成;推動組說明“歷史完成”不足以代表目標現在仍滿足。三個判定器正好把兩種問題拆開。
正常組的物理完成時間是 7.102s,有資格的完成時間為 7.302s。這兩組零傳輸延遲軌跡在釋放意圖後重新收集視窗;延遲觀測能否滿足相同契約,見上方勘誤。下降短暫缺測恢復後對應為 7.142s 和 7.342s。增加的等待是判定規則的結果,不是機械臂動作變慢。
終點相同,中間狀態可以不同
只看最終表會漏掉三個重要過程:
- 釋放後靜默:8.042s 變為 UNKNOWN;8.402s 收到新包後重新收集;8.662s 才恢復 VALID。
- 重放舊包:狀態時間與靜默組一致。資料一直到達,但舊的取樣時間不能刷新證據有效期。
- 單條壞觀測:8.202s 立即 INVALID;8.222s 開始重新驗收;8.482s 恢復 VALID。方塊始終未被推動,這暴露了當前規則對單點噪聲的敏感性。
因此 completed_at 和 current_validity 都需要保留。一個用於記錄歷史,另一個用於決定下游動作現在還能否依賴這個結果。
觀看已記錄狀態回放
左側正常、中間下降鬆爪、右側釋放後推動;這三幅畫面是不同故障場景,不是同一故障下三種控制策略的對照。標簽顯示當前完成資格。暫停在 8.4s 左右,可以同時看到正常有效、偶然放置但已終止、完成後被推離目標三種情況。
影片從存檔的 qpos、qvel 和 ctrl 恢復畫面,只呼叫 mj_forward,不再推進物理模擬,不計為新增回合。
如何重現與核查
在具身工程根目錄使用已有虛擬環境:
python -m unittest discover -s experiments/vl01_qualified_completion -p test_completion.py
python experiments/vl01_qualified_completion/run.py --out evidence/my-completion-run
python experiments/vl01_qualified_completion/audit.py evidence/my-completion-run
python experiments/vl01_qualified_completion/replay.py --evidence evidence/my-completion-run
歸檔含 48,000 行控制/觀測記錄、4,800 個回放狀態,以及逐回合摘要、哈希和凍結版本。審計從原始 CSV 獨立重建三個狀態序列與最終物理驗收;七組契約測試覆蓋釋放前提、終止不可逆、歷史保留、缺測、壞觀測、舊包與時間倒退。
查看 lower-drop/control.csv.gz 時,將 state_after、release_intent、current_physical、qualified 並排放在一起,比只看 summary 中的 placement 更能解釋結果。
這一輪仍沒有解決什麼
觀察器目前只輸出狀態,不會在釋放後 INVALID 時自動重抓取或撤離。控制器仍可能顯示 running,而完成觀察器已經 INVALID;這是不同狀態機的職責邊界,不應合並成一個欄位。
單條壞包就撤銷有效性是否過於敏感,需要帶噪聲分布的獨立實驗。釋放意圖也需要在更真實的系統里升級為執行確認。當前固定模擬沒有證明真機安全、通用成功率或完整 VL01 已完成。
下一步優先驗證:下游動作如何訂閱有效性變化,並在失效後安全停止或重新規劃。這比繼續增加一個“成功百分比”更能檢驗完成契約是否真正被系統使用。
修復進展 · 2026-10-07
2026-10-07 修正:先處理同一時刻的新觀測再判斷過期;E14 記錄釋放意圖時刻,排除釋放前採樣的遲到包。20 項判定器檢查及原 E11/E14 協議的 7/8 回合重跑通過獨立稽核。舊證據仍對應原固定版本,不據此擴大到實機或完整里程碑。
寫給未來的自己合上文章前,留下一點自己的理解。
你的私人學習便箋,只存在目前瀏覽器,不會上傳或公開。清理瀏覽器資料會遺失,請匯出留存。三種語言共用這篇文章的便箋。
下一篇已發布內容:OpenVLA 程式碼導讀:圖像和一句指令,怎樣變成機器人動作? →
目前學習位置
探索 / 具身智能
- ○ 具身智能實踐(十三):下降中斷之後,應該從哪一步恢復?
- ○ 具身智能實踐(十四):方塊落進盒子,就能宣布任務完成嗎?
- ○ OpenVLA 程式碼導讀:圖像和一句指令,怎樣變成機器人動作?
繼續探索
繼續探索
接下來,走哪條路?
- 具身智能實踐(十一):已經放好了,為什麼還要撤銷“完成”? →
七條 MuJoCo 軌跡與雙畫面回放,將歷史完成事件和當前有效狀態分開,保留傳感誤報與過期邊界。
- 具身智能實踐(十三):下降中斷之後,應該從哪一步恢復? →
18 個 MuJoCo 回合與同步回放,將階段契約接入恢復預算,區分正常下降誤停、物理放置和控制器終止。
依據文章關聯與同主題已發布內容整理,不使用隨機推薦。