學習 / 實作
具身智能實作(五):通訊恢復了,為何還不能立刻繼續搬運?
具身智慧 · 工程案例
18回合 MuJoCo 對照:舊正常包使基線反覆啟停卻最終成功;以連續新證據與剩餘路徑規劃重新定義恢復。
瀏覽統計暫不可用
本文目錄 10
上一輪已能識別過期觀測並停止搬運。問題隨之改變:通訊恢復了,原來的動作是否就可以繼續?
這輪的重要反例是:收到訊息就恢復的策略,在舊正常封包重送時恢復9次,其中8次沒有滿足新鮮抓取證據,最後卻仍完成放置。只看終點,會把中間的反覆啟停全部藏起來。
完整程式碼與重現方法 · 原始資料與圖表 · 獨立稽核
1. 從「應該停」到「何時能繼續」
一次通訊間斷可能是方塊仍夾在手裡,只是訊息暫時沒有送達;也可能夾爪已鬆開,而新狀態尚未被接收。恢復連線只是傳輸層事件,不能直接滿足搬運的前置條件。
因此要依序回答:收到的是新觀測還是舊訊息;新觀測是否持續支持「還抓著方塊」;舊軌跡對應的時刻是否已過去?前兩項決定能否恢復,第三項決定恢復後的目標。
2. 場景與凍結協定
沿用同一 MuJoCo 笛卡兒夾爪、方塊、托盤與原始動作。環境為 Python 3.12.14、MuJoCo 3.3.7、NumPy 2.2.6;正式執行前於提交 8142cdb 凍結協定。
| 項目 | 設定 |
|---|---|
| 物理與控制步長 | 2ms |
| 觀測取樣 | 20ms |
| 故障開始 | 4.8s,搬運階段 |
| 訊息間斷 | [4.8, 5.04),240ms |
| 過期門檻 | 觀測年齡達到60ms |
| 持續異常門檻 | 壞觀測跨度達到40ms |
| 恢復確認 | 至少100ms連續有效新觀測 |
| 最長等待 | 停止後600ms |
| 共同終點 | 10.8s |
| 對照規模 | 6條件 × 3策略 = 18回合,每格一次 |
這是固定條件的確定性模擬,不是18次獨立隨機試驗,也不估計部署成功率。觀測來自模擬真值,不包含相機辨識。
3. 六種條件各改變什麼?
| 條件 | 處理 |
|---|---|
| clean | 無擾動 |
| delay-40ms | 每份觀測固定延遲40ms送達 |
| reordered | 故障開始後每第三包延遲80ms,允許新包先到 |
| gap | 間斷期間不投遞,恢復後只送新觀測,不追發積壓封包 |
| stale-replay | 間斷後重送最後一個正常舊包,直到5.2s |
| gap-and-drop | 通訊間斷,同時實際打開夾爪 |
掉落由致動器鬆爪造成,方塊仍依接觸與重力運動,沒有直接改寫位置。延遲與亂序不強制產生停機;沒有停機也是需要保留的結果。
4. 三種策略如何決定恢復?
鎖存停止(latched):觸發停止後保持目標,600ms後中止,不恢復。
收到即恢復(receipt):只要合法訊息抵達就恢復,不檢查是否重複、過期或仍支持抓取,並沿用牆鐘時間的原軌跡。這是刻意保留的反例基線。
重新驗收(revalidate):擷取順序嚴格遞增且晚於此次停止;年齡小於60ms;雙側接觸成立、方塊高度大於0.12m、與夾爪中心距離小於0.05m;連續跨度至少100ms,相鄰擷取間隔不超過20ms。
條件失效就清空確認窗口。600ms截止時先判斷中止,不能在同一tick壓線恢復。這些值是教學場景協定,不是通用機器人安全門檻。
5. 舊包為何造成反覆啟停?
下列是 stale-replay 的實際紀錄:
| 時刻 | 事件 |
|---|---|
| 4.782s | 間斷前最後一個正常觀測被擷取 |
| 4.842s | 年齡達到60ms,觸發停止 |
| 5.042s | 舊包再送達,收到即恢復立即放行;擷取年齡已260ms |
| 其後 | 過期證據再次觸發停止,後續重複投遞又放行 |
| 5.302s | 重新驗收取得100ms連續新證據,第一次恢復 |
收到即恢復累計9次恢復,其中8次使用過期證據。必須同時檢查事件與最終任務結果。
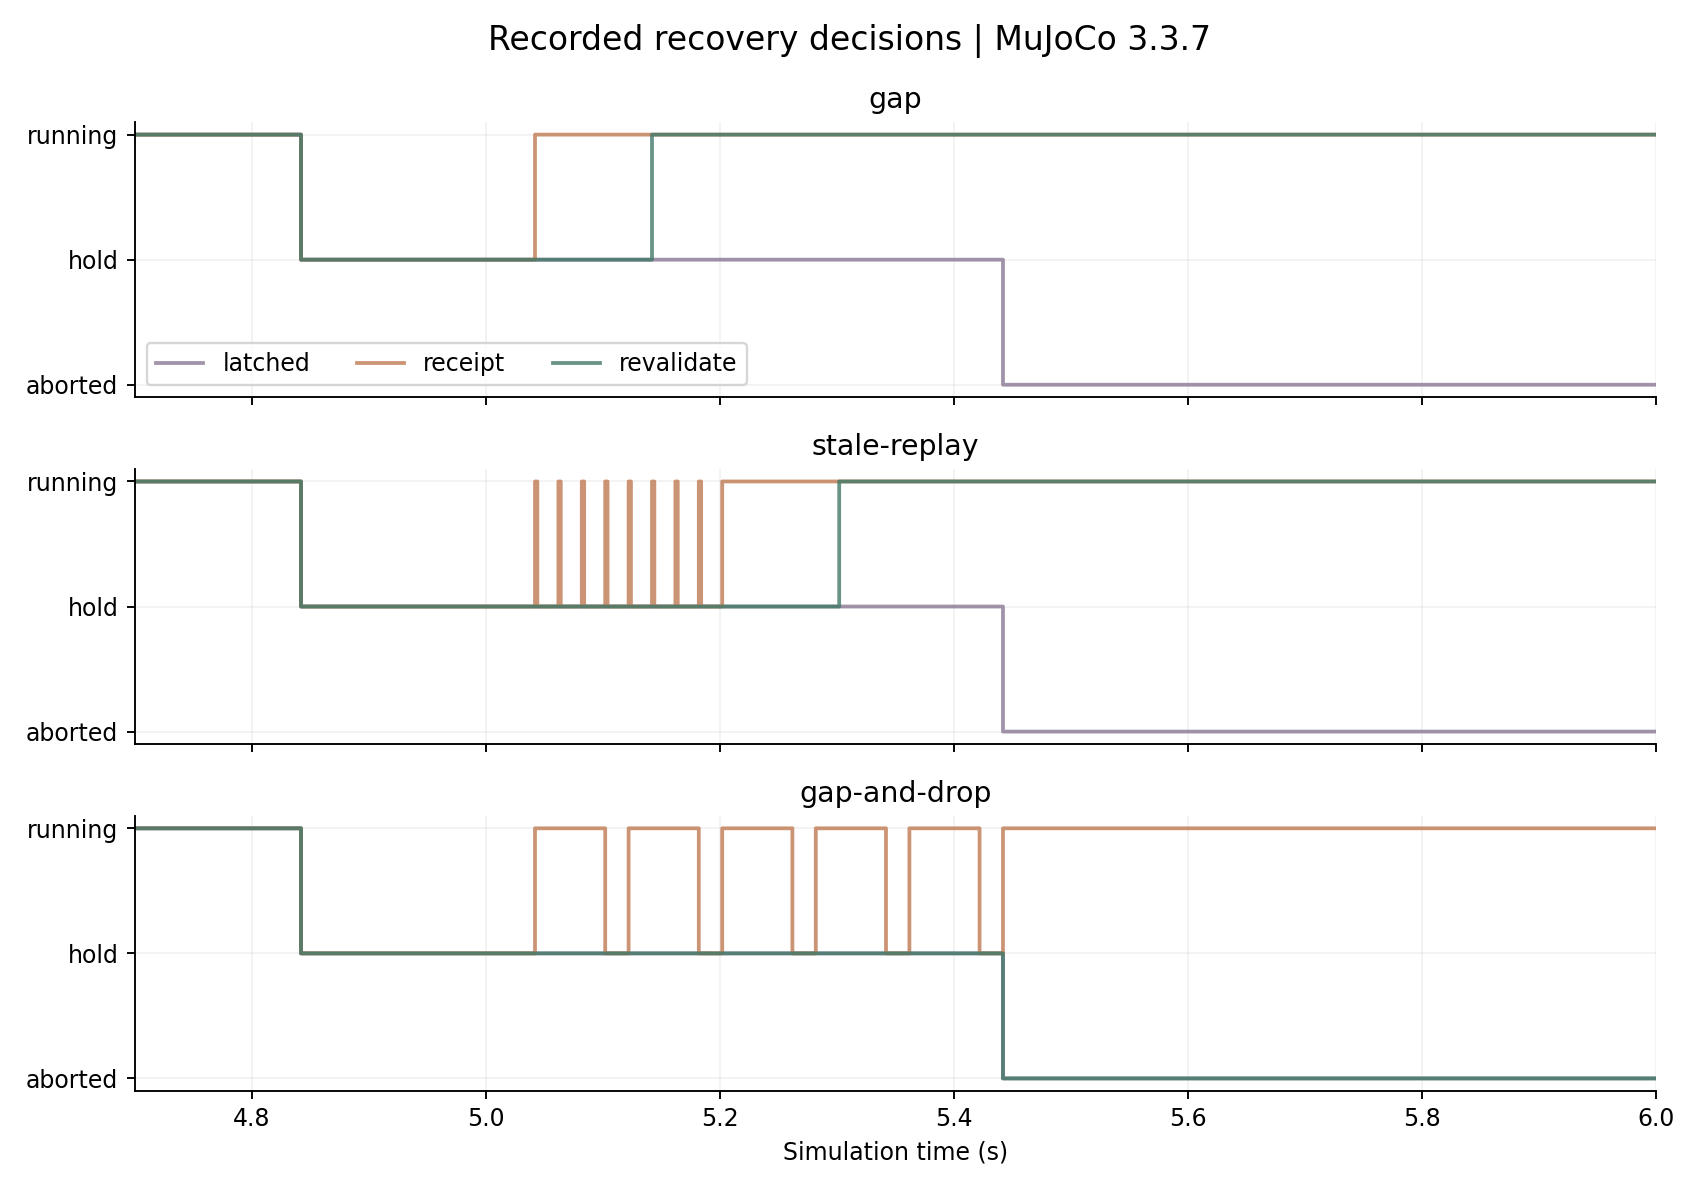
圖表來自控制紀錄;橫軸是模擬時間,不是相機畫面或實體機器人錄影。
6. 為何要重新規劃剩餘路徑?
保持目標期間,程式時間與物理狀態仍在變化。直接查詢當下牆鐘時間的舊目標,可能跳過尚未執行的路徑段。
本實作從恢復時實測夾爪位置生成前往原搬運終點的1.5s軌跡,再接回下降、鬆爪、撤離與穩定階段。hold保持致動器目標,並不凍結物理狀態。
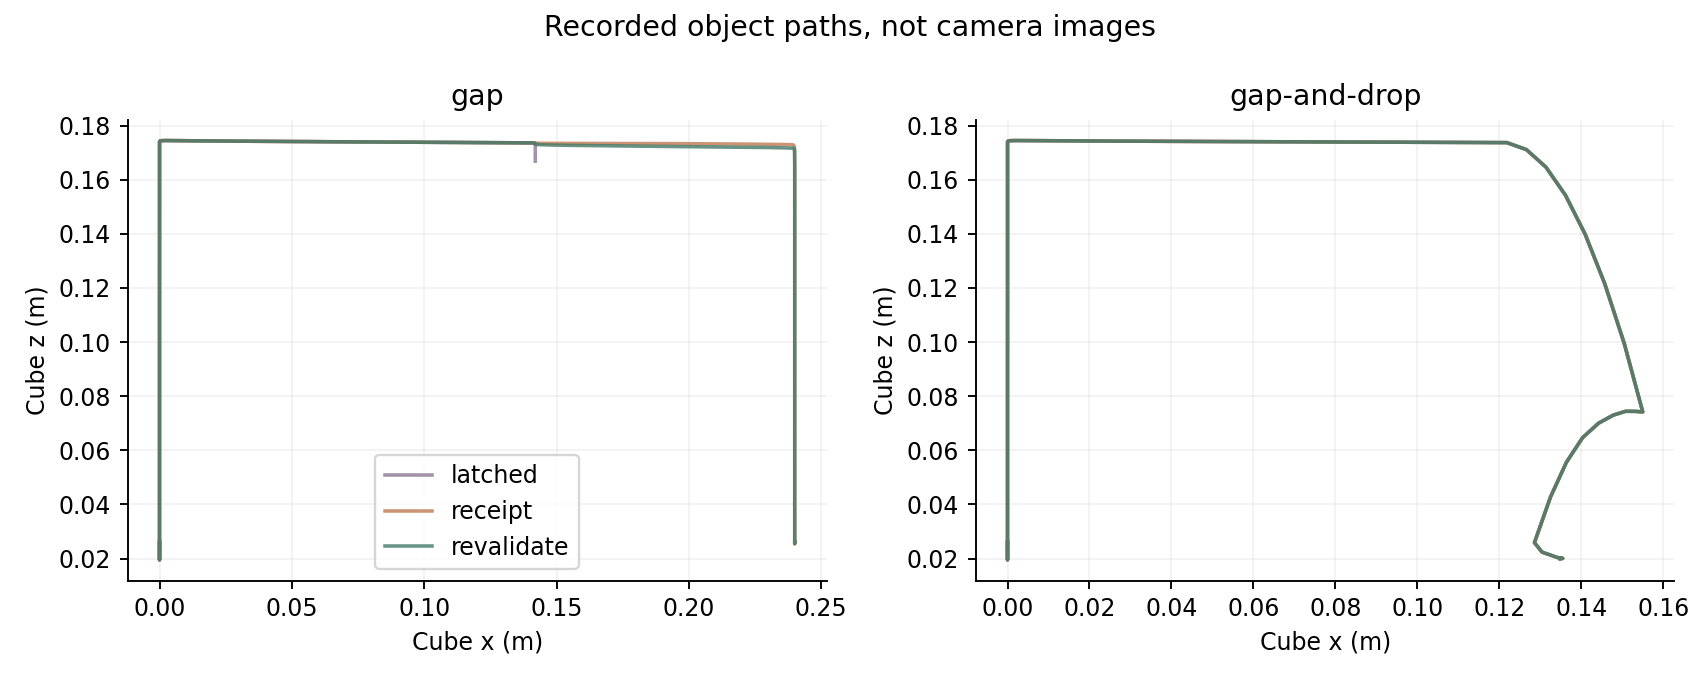
此策略同時改變恢復條件與軌跡,不能將所有差異歸因於100ms窗口。要分離原因,需要分別開關門控與重新規劃的消融對照。
7. 完整18回合結果
| 條件 | 鎖存停止 | 收到即恢復 | 重新驗收 |
|---|---|---|---|
| 無擾動 | 放置成功 | 成功 | 成功 |
| 固定40ms延遲 | 成功 | 成功 | 成功 |
| 每第三包延遲80ms | 成功 | 成功 | 成功 |
| 240ms通訊間斷 | 中止,未放置 | 1次恢復,成功 | 1次恢復,成功 |
| 舊正常包重送 | 中止,未放置 | 9次恢復,8次證據不足;最終成功 | 1次恢復,成功 |
| 間斷並鬆爪 | 中止,未放置 | 6次恢復,均證據不足;未放置 | 不恢復,中止 |
「證據不足」定義為恢復時年齡達60ms,或抓取狀態謂詞不成立,不代表實體機器人必然危險。
純通訊間斷時重新驗收於5.142s恢復,舊包重送為5.302s;真正鬆爪則於5.442s到達期限並中止。最後一項未完成放置,仍可能代表門控正確拒絕不成立的繼續動作。
8. 如何核對決策前的狀態?
獨立稽核不呼叫 Gate 決策實作,而是讀取CSV和儲存狀態:
- 從軌跡重新計算18回合終點條件;
- 12組策略決策前狀態前綴相同,qpos、qvel、ctrl最大絕對差為0;
- 兩個重新驗收窗口滿足順序、時間、年齡與抓取謂詞;
- 記錄108份原始檔案SHA-256,另核對舊包忽略與中止期限;
- 新增18項邊界測試與先前41項測試皆通過。
這能發現紀錄與邏輯邊界問題,不是另一套物理引擎的交叉驗證。
9. 重現與原始產物
在具身工程根目錄執行,使用新輸出目錄:
.venv/Scripts/python experiments/vl01_recovery_gate/test_gate.py
.venv/Scripts/python experiments/vl01_recovery_gate/run.py --out evidence/my-recovery-run
.venv/Scripts/python experiments/vl01_recovery_gate/audit.py evidence/my-recovery-run
.venv/Scripts/python experiments/vl01_recovery_gate/render.py evidence/my-recovery-run
control.csv 為2ms決策紀錄;states.jsonl 與 trajectory.csv 為20ms狀態;事件檔記錄停止、恢復、中止,重新規劃檔保留起點。
跨平台可執行 portable-audit.py evidence/recovery-20260930,只在暫存目錄恢復能匹配原雜湊的LF/CRLF換行,再執行凍結稽核,不修改證據。
10. 結論邊界與下一個問題
在固定場景中,持續收到訊息不足以支持恢復;連續新抓取證據與剩餘路徑規劃能區分通訊間斷與抓取丟失。
尚未驗證真實網路、時鐘偏差、視覺誤差、不同物體或故障相位。沒有重新抓取、ROS2橋接,也沒有完成完整M4/M5。下一步優先做門控與重新規劃的消融,而非立即換上更複雜的機器人。
步進與狀態基礎可參考 MuJoCo 3.3.7 模擬文件。程式碼、協定與原始資料共同限定本文結論。
寫給未來的自己合上文章前,留下一點自己的理解。
你的私人學習便箋,只存在目前瀏覽器,不會上傳或公開。清理瀏覽器資料會遺失,請匯出留存。三種語言共用這篇文章的便箋。
繼續探索
繼續探索
接下來,走哪條路?
- 具身實作(四):訊息還在到,觀測已經過期了 →
45回合MuJoCo對照,分離取樣間隔、異常計數與觀測年齡;理解舊訊息為何掩蓋真實鬆爪,以及時間門檻仍有哪些限制。
- 具身實作(三):抓住之後,還要一直確認嗎? →
27回合MuJoCo對照:以單次觀測缺失與受控鬆爪,檢驗持續監測、誤停與40毫秒確認延遲,公開程式碼、軌跡與重放。
依據文章關聯與同主題已發布內容整理,不使用隨機推薦。