學習 / 實作
具身實作(二):沒抓住,就別繼續搬運
具身智慧 · 工程案例
在 MuJoCo 中加入抬升與雙側接觸確認,用18回合對照檢驗停止空手搬運,並公開軌跡、影片、程式碼與限制。
實驗結果
瀏覽統計暫不可用
本文目錄 8
上一篇裡,夾爪偏了25 mm,沒有抓起方塊,卻照著時間表跑完搬運、下降和鬆手。程式沒有報錯,任務也沒有完成。
這次不調整摩擦係數、不換機器人、不訓練策略,只問:在進入搬運階段之前,能否根據已觀察到的狀態,取消一次沒有意義的後續動作?
18個模擬回合中,加入檢查後,兩個偏移條件的六次失敗都停止了搬運;無偏移條件三次仍完成放置,完整軌跡與原方案一致。抓取失敗沒有變成成功,改善的是失敗後的行為。
1. 到了下一步的時間,不等於具備下一步的條件
原本的高層控制只有時間表:
接近 → 下降 → 合攏 → 抬升 → 搬運 → 放低 → 鬆手 → 退開抬升結束後,程式預設「方塊應該已經在手上」。實際狀態卻可能是:夾爪在空中,方塊還在桌上。
MuJoCo的位置致動器本身使用位置回饋。「按時間開環執行」指的是高層任務階段不根據抓取結果改變流程,不是整個物理控制器沒有回饋。
新程式只修改這條階段邊:
抬升結束
    ↓
抓取確認
    ├─ 通過:繼續原本的搬運、放置
    └─ 拒絕:保持致動器目標0.6秒,結束本回合
保持目標不是固定物體,也不是實體機器人的緊急停止命令。程式仍只設定致動器目標並進行物理步進,沒有修改方塊位姿或加入吸附約束。
2. 怎樣才算「確認抓住了」?
在模擬時間4.0秒、抬升結束時,讀取最近0.2秒的取樣紀錄。門控規則在執行前已寫入protocol.json:
| 檢查 | 本輪門檻 | 要排除的情況 |
|---|---|---|
| 時間窗口完整 | 至少10筆;跨度至少0.18秒;相鄰間隔不超過0.0200001秒 | 只有一次幸運取樣,或紀錄中斷 |
| 最後一筆夠新 | 距判斷時刻不超過0.025秒 | 使用過期狀態 |
| 方塊確實離桌 | 每筆方塊中心z均大於0.1 m | 夾爪升高,方塊沒動 |
| 兩側持續接觸 | 每筆均包含left_pad與right_pad | 單側碰撞或短暫擦過 |
| 數值有效 | 高度有限,非NaN/Infinity | 無效數值繞過檢查 |
0.1 m是本場景的絕對世界座標門檻,不是「比任意桌面高10 cm」。更換場景、物體或夾爪後,需要重新制定。
接觸是MuJoCo偵測到的接觸對,不是夾持力足夠的證明。規則比只看高度更有約束,但不構成通用的穩定抓持判據。
核心判斷如下,完整程式另檢查時間連續性與非有限數值:
window = [r for r in rows if now - 0.2 - 1e-9 <= r["time"] <= now]
high = all(r["cube_z"] > 0.1 for r in window)
both = all(
    {"left_pad", "right_pad"} <= set(r["contacts"].split("|"))
    for r in window
)
accepted = complete_window and finite_height and high and both
時間比較中的微小容差處理浮點累積誤差,不放寬高度條件。空窗口必須拒絕:Python的all([])會回傳True,不能單獨依賴它。
3. 為什麼用一段紀錄,而不是最後一幀?
「剛碰到」與「夾著抬起」在某一幀可能具有相似的接觸狀態。要求連續窗口通過,可排除本固定場景中的部分瞬時接觸。
代價是判斷延遲、可能漏掉取樣之間的短暫脫離,也可能拒絕原本能完成的抓取。因此0.2秒不是本實驗證明的最佳參數。
物理模擬每0.002秒步進,即500 Hz;每10步保存一次狀態,即50 Hz。門控使用這份50 Hz紀錄。實際窗口有3.802至3.982秒的10筆樣本,跨度0.18秒,最新一筆距4秒約0.018秒。
步進後呼叫mj_forward,讓派生的位置與接觸資料對齊保存狀態。其與mj_step的差別可查閱MuJoCo 3.3.7 API文件。
4. 對照必須保證前面的抓取沒有改變
沿用原場景、控制目標、放置成功判據與三種偏移:
- baseline:計算並記錄同一門控結果,但仍繼續搬運。
- guarded:應用門控,拒絕後保持目標0.6秒並結束。
- 0 / 25 / 50 mm × 兩種控制 × 三次重複,共18回合。
沒有隨機化。三次重複用於檢查確定性重現,不是三個不同環境的成功率樣本。
獨立審計腳本沒有匯入控制器的evaluate函式,而是從CSV重新判斷,並核對:
- 九對回合在4秒前的全部紀錄一致。
- 九條新baseline CSV與上一篇對應軌跡逐位元組相同。
- 三對無偏移成功回合的完整軌跡一致。
- 拒絕回合沒有transfer階段,保持期間橫向目標不再前移。
才能把差別歸因於應用檢查,而不是無意中更改了抓取動作。
5. 停止空手搬運,沒有修好抓取
| 拾取偏移 | baseline放置完成 | guarded放置完成 | guarded取消搬運 | baseline判定後水平路程 |
|---|---|---|---|---|
| 0 mm | 3/3 | 3/3 | 0/3 | 268.330 mm |
| 25 mm | 0/3 | 0/3 | 3/3 | 246.221 mm |
| 50 mm | 0/3 | 0/3 | 3/3 | 224.722 mm |
水平路程是從4秒起,將相鄰紀錄中夾爪XY位移長度相加。偏移失敗的guarded回合約10⁻⁸ mm,接近數值殘餘,不能寫成真實硬體定位精度。
失敗組4.6秒結束;baseline為9.2秒。差值包含取消流程的時間,不是推論加速或機器人節能量測。
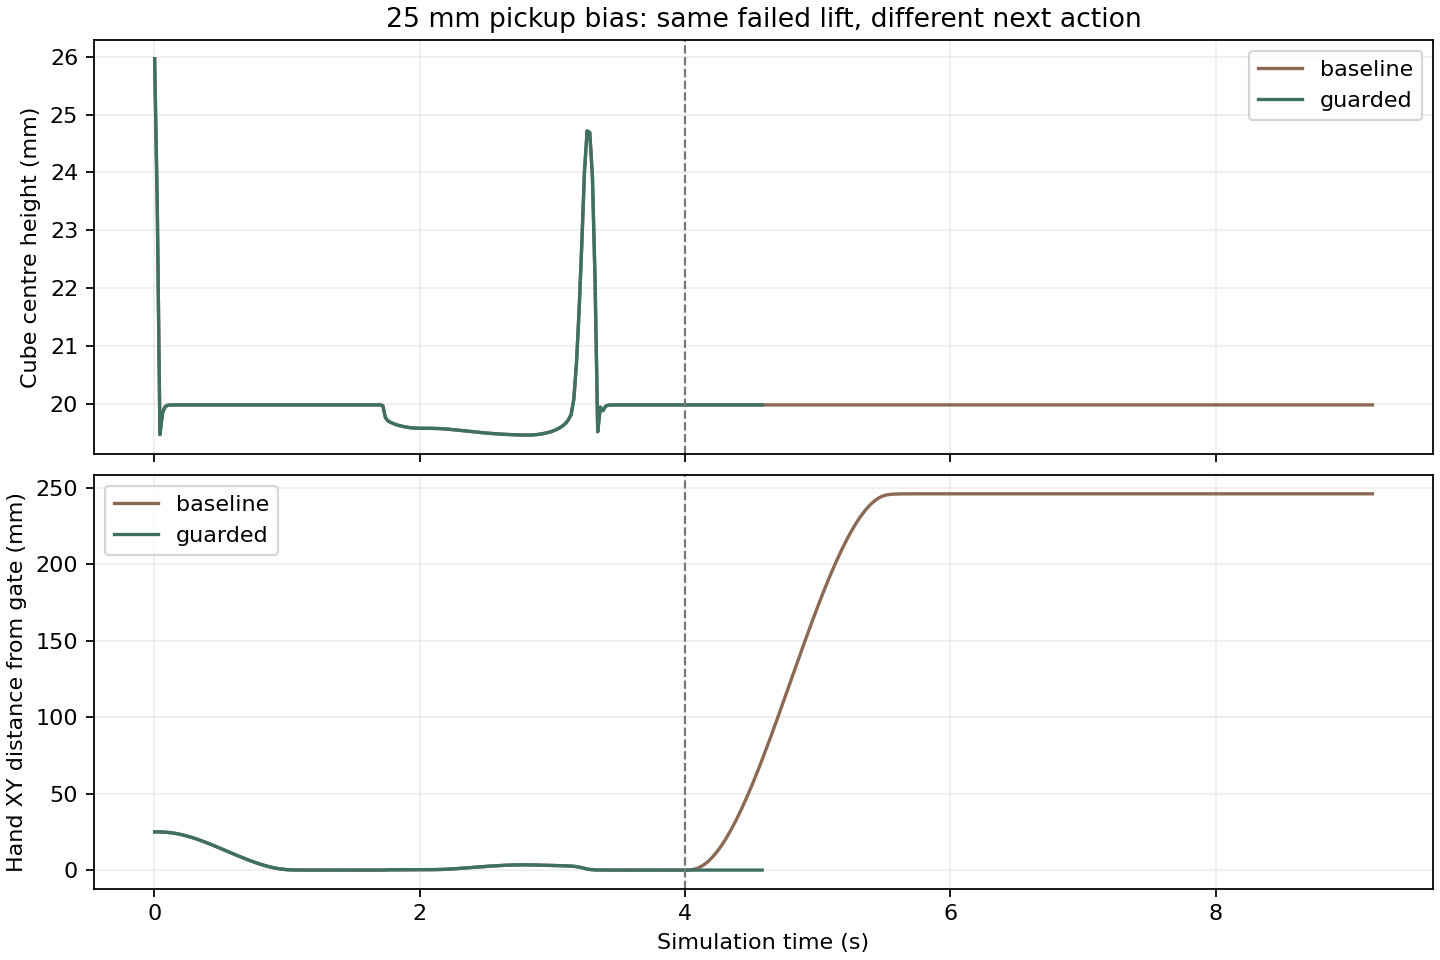
圖由25 mm條件第一個配對回合的CSV生成。上半部是方塊中心高度,下半部是夾爪相對判斷時刻位置的水平距離;虛線為4秒。圖中的位移與表中的累積路程定義不同;此軌跡接近直線,所以最終數值相近。
6. 看同一次失敗的兩種後續動作
原流程: 方塊留在原地,空夾爪繼續前往藍盒。
加入檢查: 抬升結束未通過,夾爪保持位置,回合結束。
兩段均為實際執行錄影,25 FPS,沒有插入模擬成功畫面。證據目錄還有其他條件的狀態、截圖與影片。
7. 重現與定位失敗
沿用Python 3.12 / MuJoCo 3.3.7環境,在獨立工程根目錄執行:
.venv/Scripts/python.exe -m unittest discover -s experiments/vl01_grasp_guard -p "test_*.py"
.venv/Scripts/python.exe experiments/vl01_grasp_guard/run.py --out evidence/my-guard-run --render
.venv/Scripts/python.exe experiments/vl01_grasp_guard/audit.py evidence/my-guard-run
輸出目錄必須不存在。manifest.json記錄提交、原始碼hash與版本;每個回合包含trajectory.csv、states.jsonl、events.json、summary.json。8項單元測試涵蓋正常抓持及單側接觸、臨界高度、舊紀錄、空窗口、亂序、重複時間、瞬時接觸、未來紀錄與非有限高度等邊界。
拒絕時先看gate.reasons,再對照window_start/window_end、min_cube_z_m、both_pad_samples,不要只看success。
重放已保存狀態:
.venv/Scripts/python.exe experiments/vl01_grasp_guard/replay.py evidence/grasp-guard-20260929/guarded-025mm-run-1/states.jsonl --out outputs/guard-replay.mp4重放還原qpos/qvel/ctrl,不是重新執行策略,不能算額外一次試驗。
8. 距離真正閉環機器人還有多遠?
本輪直接讀取模擬器方塊位姿與接觸對,屬於特權狀態觀測。真實機器人可能需要視覺估計、夾爪寬度、電流或力感測器;它們有雜訊、延遲和缺失,不能照搬數值。
三個明確缺口:
- 搬運前只確認一次;通過後若滑落,目前仍不會中途停止。
- 拒絕後沒有重新抓取或恢復規劃,失敗仍是失敗。
- 固定場景的兩種偏移,遠不足以估計誤報、漏報或穩健性。
本輪建立的是可核對的任務前置條件:下一步需要什麼事實,就在執行前檢查什麼事實。 下一項先加入可重複的搬運中滑落擾動,驗證持續監測,再討論恢復策略。
寫給未來的自己合上文章前,留下一點自己的理解。
你的私人學習便箋,只存在目前瀏覽器,不會上傳或公開。清理瀏覽器資料會遺失,請匯出留存。三種語言共用這篇文章的便箋。
繼續探索
繼續探索
接下來,走哪條路?
- 具身智能實踐(一):在 MuJoCo 中抓起方塊,再故意抓偏 →
用真實物理接觸完成一次抓取放置,再對照0、25、50 mm目標偏移,保存視頻、狀態軌跡和明確的成功判定。
依據文章關聯與同主題已發布內容整理,不使用隨機推薦。